
少量多品種の全数目視を90%以上削減した ― 2mの鉄フレーム検査
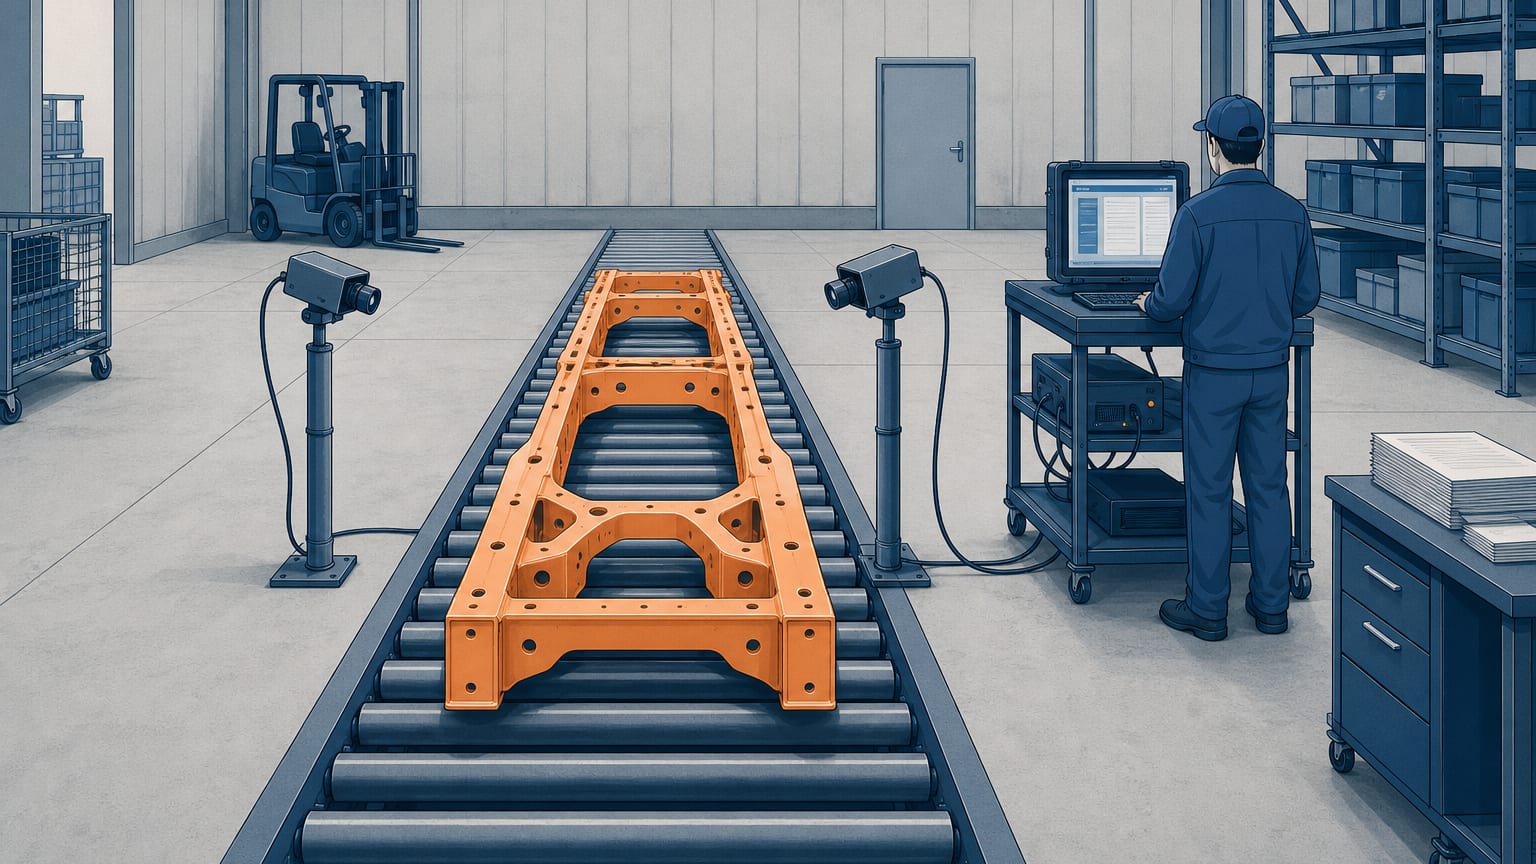
結論から言うと、2メートルを超える鉄フレームを少量多品種で製造する現場で、出荷前に2名で行っていた全数目視検査を、4方向カメラと自動送り、当社TinyBoomの異常検知AIによる自動選別に切り替え、検査工程の時間を90%以上削減しました。 あわせて、AIの判定基準が一定であることから検査基準の一貫性も向上しています。ポイントは、既製の画像AIをそのまま当てるのではなく、少量多品種という条件に合わせて撮影の仕組み自体を設計したことです。この記事では、その工程設計の内容を整理します。
少量多品種の全数目視は、なぜ検査工程のボトルネックになりますか?
対象物が変わるたびに、見るべき箇所と見え方が変わるためです。量産品の検査であれば同じ形状・同じ照明条件で繰り返し確認できますが、少量多品種では1バッチごとに部材の形状や表面の状態が違い、検査員は毎回「今回はどこを重点的に見るか」を判断し直す必要があります。
今回の対象は2メートルを超える鉄フレームでした。大きな部材を全周にわたって目視するには時間がかかるうえ、出荷前の全数検査を2名で行っていたため、検査工程そのものが生産全体のペースを決めるボトルネックになっていました。少量多品種の現場でこの検査工程を自動化しようとすると、既製の画像AIでは対象物の多様さに追いつかず、検査員の目視に依存し続けることになります。
4方向カメラと自動送りは、何を解決する工程設計ですか?
「1台のカメラでは死角ができる」という、大きな部材特有の問題を解決する工程設計です。2メートルを超える鉄フレームを1方向から撮影すると、部材の陰になる面や、カメラから遠い面の解像度が不足し、不良を見落とす可能性が残ります。
そこで、部材を4方向から同時に撮影できるカメラ構成と、部材を止めずに送り出す自動送りの機構を組み合わせました。全周を一度の通過で撮り切ることで、人が部材の周りを回って目視していた作業を、撮影という工程に置き換えています。
このうち、撮影の仕組み(4方向カメラ・自動送り)を対象物に合わせて設計したことが、既製の検査装置をそのまま導入するのとの一番の違いです。既製の装置は決まった形状・決まった撮影角度を前提にしていることが多く、少量多品種で形状が揃わない現場には合いにくくなります。
TinyBoomのAIモデルは、何を根拠に不良を検出し合否を選別しますか?
良品の画像を中心に学習し、そこから外れるものを不良として検出する「異常検知」という仕組みを根拠にしています。当社のTinyBoomはノーコードで画像処理AIモデルを内製できるプラットフォームで、データ収集からラベリング、学習、現場への反映までを一気通貫で行えます。
異常検知を選んだ理由は、少量多品種の現場では不良のサンプル自体が集めにくいことです。不良品を大量に集めてから学習する方式だと、品種ごとに十分な不良サンプルが揃うまで導入できません。良品データを中心に学習させる方式であれば、「良品とはこういうものだ」という基準を先に学習し、そこから外れる箇所を不良として検出できるため、発生頻度の低い不良にも対応しやすくなります。
4方向から撮影した画像それぞれをこのモデルが判定し、いずれかの方向で不良が検出された部材は不合格側へ、すべての方向で良品と判定された部材は合格側へ、という形で自動選別しています。
検査時間90%以上削減は、どうやって達成しましたか?
出荷前の全数目視検査にかかっていた時間を、この工程に置き換えて比較した結果として測定した数値です。従来は2名の検査員が鉄フレーム1枚ごとに全周を目視で確認していましたが、4方向カメラによる撮影とAIによる自動選別に切り替えたことで、検査員が対応するのは目視の再確認が必要な分だけになりました。
切り替え前
- 2名の検査員が出荷前に全数目視で確認
- 大きな部材の全周を人が回って見る必要がある
- 検査工程が生産全体のペースを決めるボトルネックになっていた
切り替え後
- 4方向カメラと自動送りで全周を一度に撮影
- TinyBoomのAIモデルが良品・不良品を判定し自動選別
- 検査員は確認が必要な分だけに対応
検査工程にかかっていた時間を90%以上削減しています。削減できた内訳は、部材を回って目視する時間そのものが撮影に置き換わったことと、合格側の部材について検査員の再確認が不要になったことの2点です。数値は今回の対象工程・当時の運用条件のもとで測定したもので、対象物の形状や不良の出方が異なる現場に同じ削減率が当てはまるとは限りません。
検査基準の一貫性向上とは、具体的に何が変わりますか?
判定の基準が、検査員の状態に関わらず一定になったことです。目視検査は、検査員の経験年数や、その日の疲労度、部材を見る順番によって見え方が変わることがあります。同じ部材を別の検査員が見れば判定が割れることもありますし、同じ検査員でも1日の終わりと始まりでは注意力が変わります。
AIによる判定は、学習した基準に沿って毎回同じ観点で画像を評価します。人の目視のように状態が変動しないため、「誰が検査したか」「いつ検査したか」で結果が変わりにくくなるという効果があります。これは検査時間の削減とは別の効果で、出荷判定の根拠を安定させたい現場では、時間短縮と同じくらい重要な変化です。
なお、AIが検出した不良の扱いを最終的に人が確認する運用にすれば、AIの判定と人の判断を両方残すこともできます。どこまで自動化し、どこを人の確認に残すかは、対象工程の重要度に応じて設計します。
少量多品種の現場で、この工程設計はそのまま使えますか?
考え方は使えますが、カメラの構成や自動送りの機構は対象物ごとに設計し直す必要があります。今回の4方向カメラ・自動送りという構成は、2メートルを超える鉄フレームという対象物の大きさと、その工場での搬送方法に合わせて組んだものです。対象物が小さい部品であれば、必要なカメラの台数や撮影距離は変わりますし、搬送の仕組みも既存のラインに合わせて設計します。
共通するのは、既製の画像AIや既製の検査装置を当てはめるのではなく、対象物の形状と少量多品種という条件から撮影の仕組みを起こすという進め方です。この進め方自体は他の少量多品種の現場にも当てはまりますが、具体的な機器構成はその都度、現物と検査ラインを見てから決めます。地域で相談しながら現物を見て進める体制については「愛知・三重の製造現場でAIを導入する」に整理しています。
まとめ
- 少量多品種の全数目視は、部材ごとに見るべき箇所と見え方が変わるため、既製の画像AIでは対応しにくく、検査工程が生産全体のボトルネックになりやすい
- 2メートルを超える鉄フレームの検査では、4方向カメラと自動送りで全周を一度に撮影する工程設計を組み、対象物の陰になる面をなくした
- 当社TinyBoomの異常検知AIが、良品データを中心に学習したモデルで不良を検出し、合否を自動で選別する
- 出荷前の全数目視にかかっていた検査工程の時間を90%以上削減し、同時に判定基準が一定になることで検査基準の一貫性も向上した
- カメラの構成や自動送りの機構は対象物ごとに設計し直す必要があり、既製品を当てはめるのではなく現物から撮影の仕組みを起こす進め方が共通する要点
少量多品種の検査工程で、どこまで自動化できるか見えていない段階でも構いません。現物と検査ラインを拝見すれば、撮影の仕組みが必要かどうかとおおまかな進め方はその場で切り分けられます。30分の無料相談から、対象の工程をご一緒に整理します。
よくある質問
少量多品種だと、品種が変わるたびに検査AIを作り直すことになりますか?
作り直しではなく、データを足して学習し直す形になります。良品データを中心に学習する異常検知の仕組みを使っており、新しい品種や新しい不良が出た際は、その分の画像を追加して再学習します。ゼロから作り直す設計にはしていません。
いま使っている検査ラインの照明やコンベアは、そのまま使えますか。
使えるかどうかは、設置位置・明るさ・撮れる角度を現物で見てから判断します。今回の実績では4方向カメラと自動送りを新たに組みましたが、既存設備をどこまで流用できるかは工場ごとに違うため、現地で確認するところから始めます。
検査基準の一貫性向上とは、検査員の技量差が無くなるという意味ですか。
技量差そのものを無くす話ではなく、AIが判定する基準が一定になるという意味です。人による目視は疲労や経験年数で見え方が変わりますが、AIの判定基準は個人差の影響を受けません。検出した分を最終的に人が確認する運用は残せます。
小さい部品や、逆にもっと大きい部材でも同じ工程設計が使えますか。
同じ考え方は使えますが、カメラの台数や配置、自動送りの機構は対象物のサイズに合わせて変わります。2メートルを超える鉄フレームで有効だった4方向・自動送りの構成が、そのまま別の部材にも当てはまるとは限らないため、対象物を見てから設計します。
内製化と何が違いますか。外注の検査AIと比べてどちらが向いていますか。
この記事は少量多品種という条件下での工程設計(撮影の仕方と自動選別の作り込み)が主題で、外注か内製かという選択の論点は別に扱っています。既製AIが自社の不良に合わない・手直しを社外に依存したくない場合の考え方は「外観検査AIを外注するとブラックボックスになる」に整理しています。
導入までにどれくらいの期間がかかりますか。
対象物の形状・現在の検査工程・不良の種類によって幅があり、この記事では期間を示していません。まず現物と検査ラインを拝見し、4方向カメラのような撮影の仕組みが必要かどうかを含めてお伝えしています。